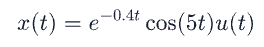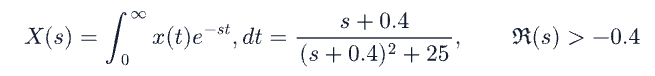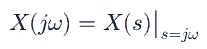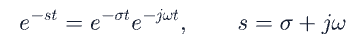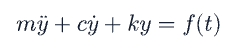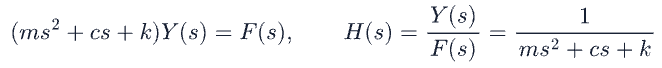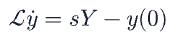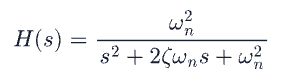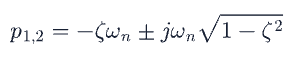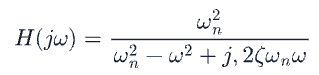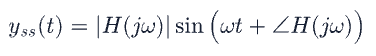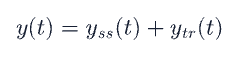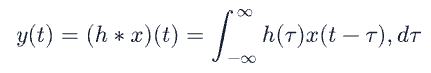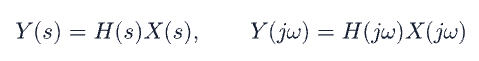01 三域分别在回答什么?
| | | |
|---|
| | | |
| | 动态由哪些指数模式组成?极点、零点在哪里?稳定吗? | |
| | | |
一句话先记住:时域看过程,s 域看构成过程的模式,频域看系统对各频率的选择。这里的“频域”指连续时间傅里叶/正弦稳态分析。离散时间系统应使用 z 域,并沿单位圆 z=e^{jω T_s} 看频率响应;本文聚焦连续时间。
02 先看一个信号:振荡为什么会衰减?
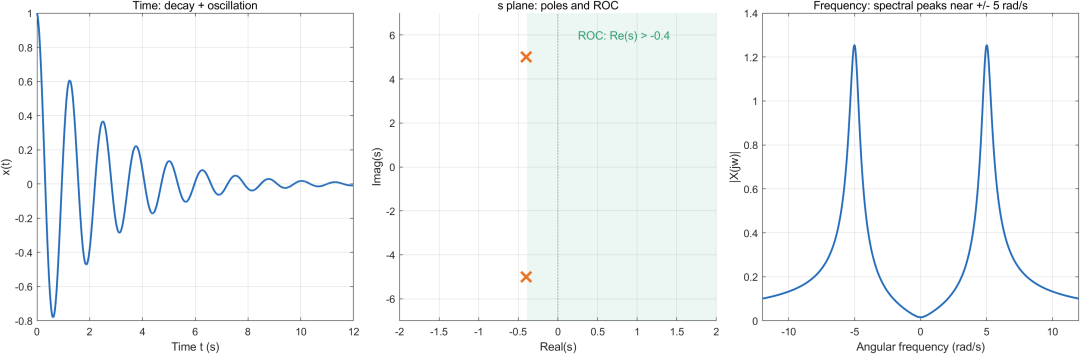
其中 u(t) 是单位阶跃。我们可以从三种角度看它:图1|同一个信号的三张“照片”。左:波形以约 5 rad/s 振荡,包络按 e^{-0.4t} 衰减。中:对应的两个极点位于 -0.4 ± j5;实部 -0.4 管衰减,虚部 ± 5 管振荡。右:傅里叶幅值在 ±5 rad/s 附近出现峰值;由于信号在时间上衰减而非永远持续,谱峰有一定宽度,不是两根无限细的谱线。后面的 Re(s)>-0.4 叫收敛域(ROC)。变换式和收敛域要一起看;只写出一个有理式,不一定足以唯一确定原时间信号。图中的虚轴 s=jω 落在收敛域内,因此这个信号的普通傅里叶变换可由 X(s) 沿虚轴取得:关键限定:不是任何拉普拉斯表达式都能无条件代入 s=jω 当作普通傅里叶变换。若虚轴不在收敛域,例如因果增长信号 e^{t}u(t),相应的普通傅里叶积分不收敛。某些非绝对可积信号还需要广义函数的处理,不能靠直接代入跳过条件。
03 为什么 s 域能同时装下“衰减”和“频率”?
σ 提供指数增长或衰减的维度,ω 提供振荡维度。因此 s 域比只沿虚轴看的频域多了一维。对于线性常系数系统,时域解往往是若干 e^{pt} 模式的叠加;p 正是对应的极点。共轭复极点 σ ± jω_d:表现为 e^{σ t} 包络下的振荡,角频率约为 ω_d。极点位置与稳定性有关,但别忘了对象条件。对有限维、因果、最小实现的连续时间线性系统,全部动态极点严格位于左半平面是渐近稳定的典型判据;若仅看经过极零相消的输入输出传递函数,隐藏的不稳定内部模态可能被漏掉。工程分析还要确认模型实现与相消的可靠性。MathWorks 稳定性分析说明把极点位置与稳定性放在同一框架下。
04 从微分方程到传递函数:s 域为什么方便?
设一个质量—弹簧—阻尼系统,位移为 y(t),外力为 f(t):在零初始条件下取拉普拉斯变换,微分变成 s 的乘法:这就是传递函数:指定输入到指定输出的变换之比。它记录系统本身的零状态输入输出关系。若 y(0) ≠ 0 或 y'(0) ≠ 0,单边拉普拉斯变换中还会出现初始条件项,例如此时总输出不能简单写成 Y=HF,还要加上初始状态引起的自由响应。其中 ω_n 是固有角频率,ζ 是阻尼比。这个模型将成为下面三域对照的主角。
05 一组极点,怎样同时决定阶跃曲线和共振峰?
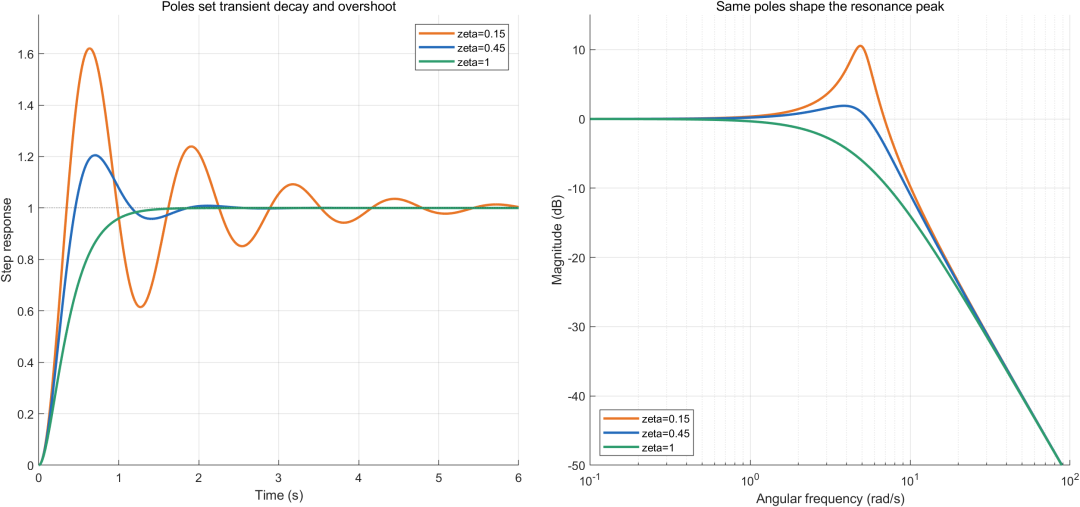
实部 -ζω_n 决定暂态衰减快慢,虚部决定阻尼振荡角频率。取 ω_n=5 rad/s,只改变阻尼比:图2|左看时间,右看频率,研究的是同一个H(s)。ζ=0.15 时,阶跃明显超调、持续振荡;频率图在固有频率附近有高共振峰。ζ=0.45 时,两种现象都减弱;ζ=1 是临界阻尼,阶跃无振荡,这组理想二阶低通参数也没有共振峰。幅值 |H(jω)| 表示稳态正弦输出与输入的幅值之比,相角 \angle H(jω) 表示相位差。图2只画了幅值;完整 Bode 图还要画相位。MathWorks 的频率响应文档也明确连续系统的 Bode 响应沿 s=jω 计算。一个很有用的限定:对这种标准二阶低通,只有 ζ<1/\sqrt2 时,幅频曲线才有位于非零频率的共振峰。阶跃有超调与频域有共振峰有关联,但两者的阈值和定义不能直接混为一谈。
06 频率响应预测的是“稳态”,启动时的波形还有暂态
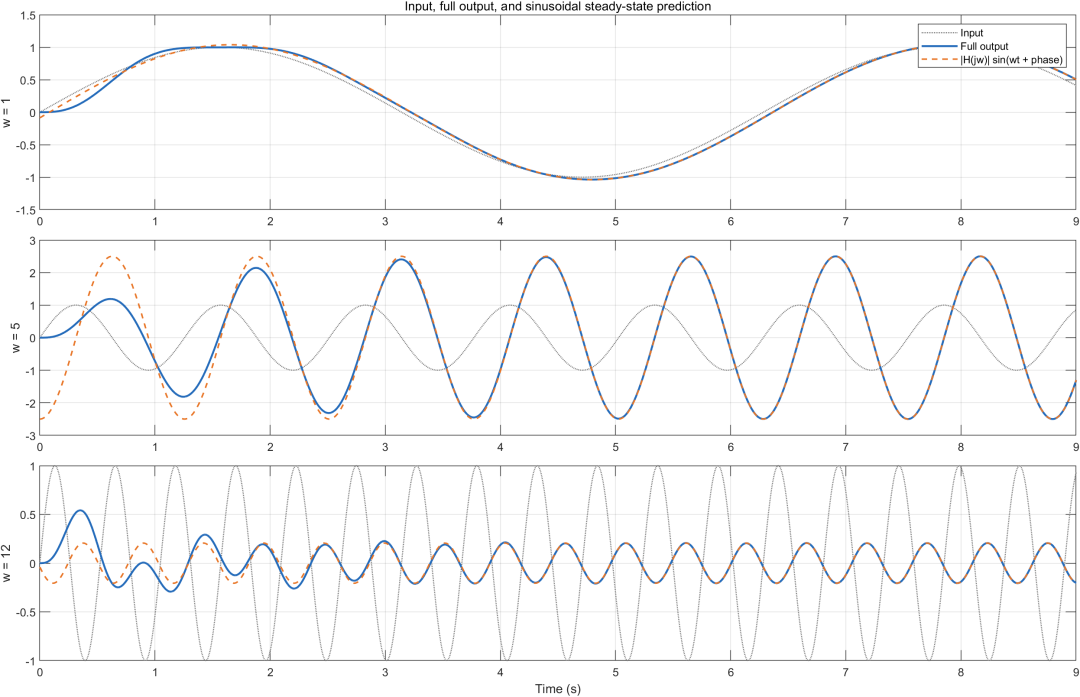
若系统稳定,对输入 x(t)=sin(ω t),经过暂态后“经过暂态后”这几个字不能省。切换输入的瞬间还会激发系统自身的极点模式,所以完整输出可写成其中 y_{tr} 随稳定系统的极点衰减。用图2中的二阶系统取 ζ=0.2,分别施加三种频率的正弦输入:图3|灰色为输入,蓝色为从零状态启动后的完整输出,橙色虚线为频域公式预测的稳态正弦。在低频 1 rad/s,输出大致跟随;在 5 rad/s 附近,幅值明显放大;在高频 12 rad/s,输出被衰减。蓝线起初不等于橙线,因为还叠加了暂态。时间过去,蓝线向橙线靠近。这就是“频域分析很有用,但不能替代完整时域响应”的直观解释。如果系统不稳定,暂态不消失,通常不能把 H(jω) 的代数值直接解释成最终稳定的正弦输出。
07 最重要的一座桥:时域卷积,s 域和频域相乘
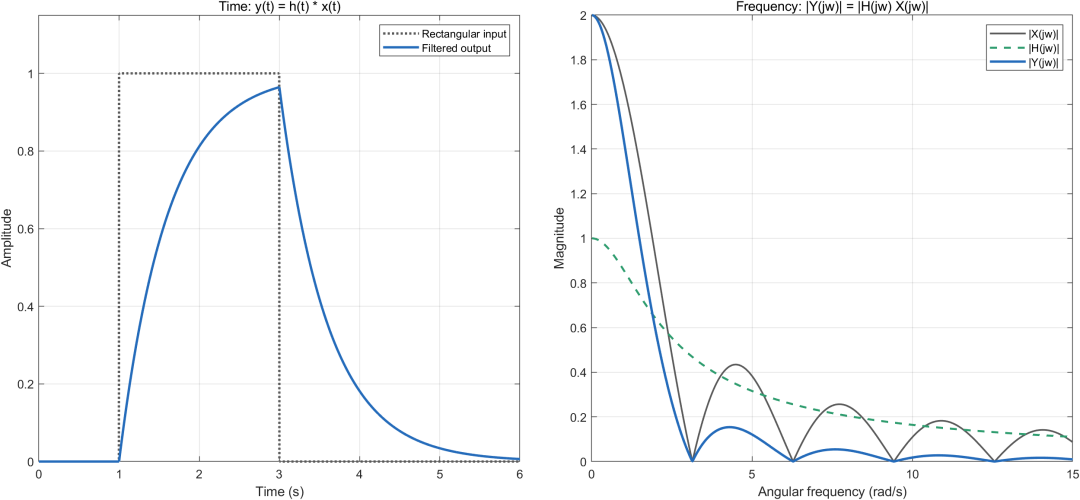
对于零初始状态的线性时不变系统,令 h(t) 为冲激响应,则任意输入 x(t) 的输出为(后一式要求相关傅里叶变换存在,或采用恰当的广义解释)。复杂的时域卷积变成乘法,是 s 域和频域如此常用的核心原因。图4|左图:矩形输入经过一阶低通H(s)=1/(0.6s+1)后,边沿被“抹圆”。右图:输入频谱|X|乘以低通幅值|H|得到输出频谱|Y|,高频分量被削弱。这两张图说的是同一个滤波过程。矩形波边沿陡,含较多高频成分;低通削弱这些成分,时域边沿自然变缓。MathWorks 的时域与频域分析总览也将阶跃、冲激与 Bode 分析放在同一模型下使用。
08 把最常混淆的四件事说透
- 第一,X(s)与H(s)不同。X(s) 是某个输入信号的拉普拉斯变换;H(s) 是系统的传递函数。输入换了,X 会变;系统未改时,H 不变。输出由两者相乘,并可能另含非零初始状态的贡献。
- 第二,频域不是“另一个独立的 s 域”。对适当稳定的连续时间线性系统,频率响应就是沿 s 平面虚轴观察 H(s)。但 s 平面还包含离开虚轴的极点位置,能直接展示指数衰减或增长的信息。
- 第三,有理式代入s=jω与普通傅里叶变换存在,不总是同一回事。对信号要检查收敛域;对稳定系统的正弦稳态解释还要检查稳定性。阶跃、永续正弦等非绝对可积信号在频域常借助广义函数或稳态分析处理,不能把普通积分公式当成万能式。
- 第四,时域“快”与频域“宽”有联系,但不能只凭一个数字下结论。带宽变宽通常有利于更快跟踪,却可能伴随噪声通过、共振或相位裕度变化;精确性能取决于完整的极点、零点及反馈结构。
09 遇到实际问题,怎样选视角?
一张“脑内流程图”
微分方程 / 冲激响应 ↓ 拉普拉斯变换(写清初始条件) H(s):极点、零点、稳定性 ↓ 沿 s = jω 观察(满足存在与稳态条件) H(jω):增益、相位、共振、滤波 ↓ 给定输入并反变换 / 卷积 / 仿真 y(t):上升、超调、振荡、调节时间
最后记住:三域不是三门课,而是同一个线性动态系统的三种坐标。